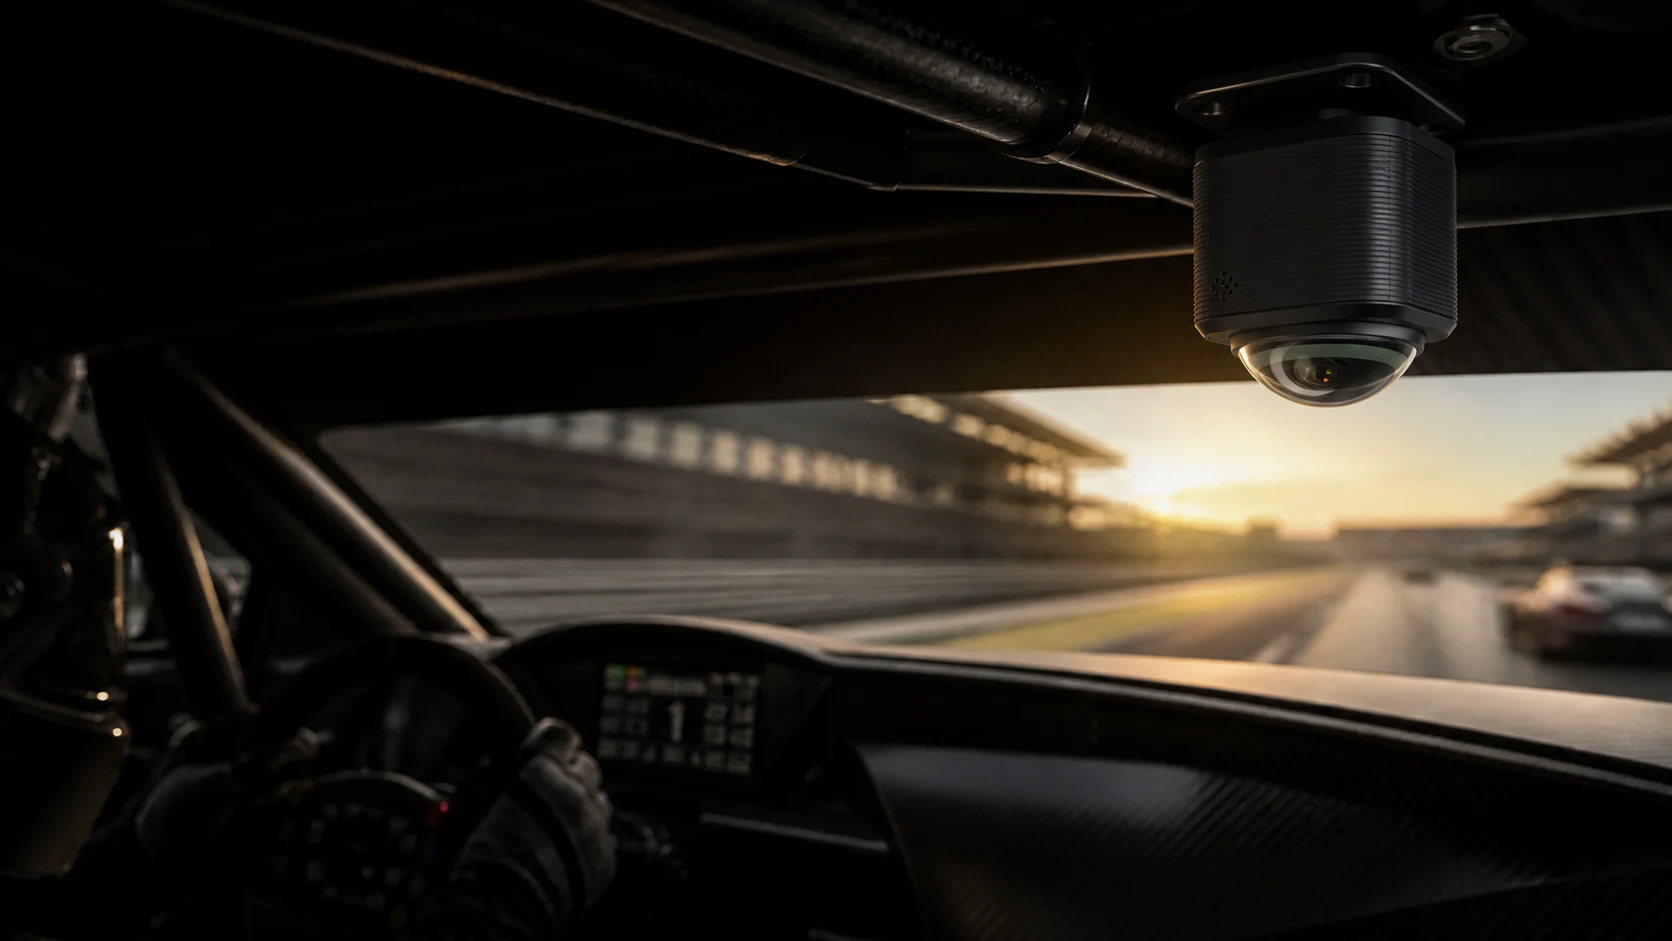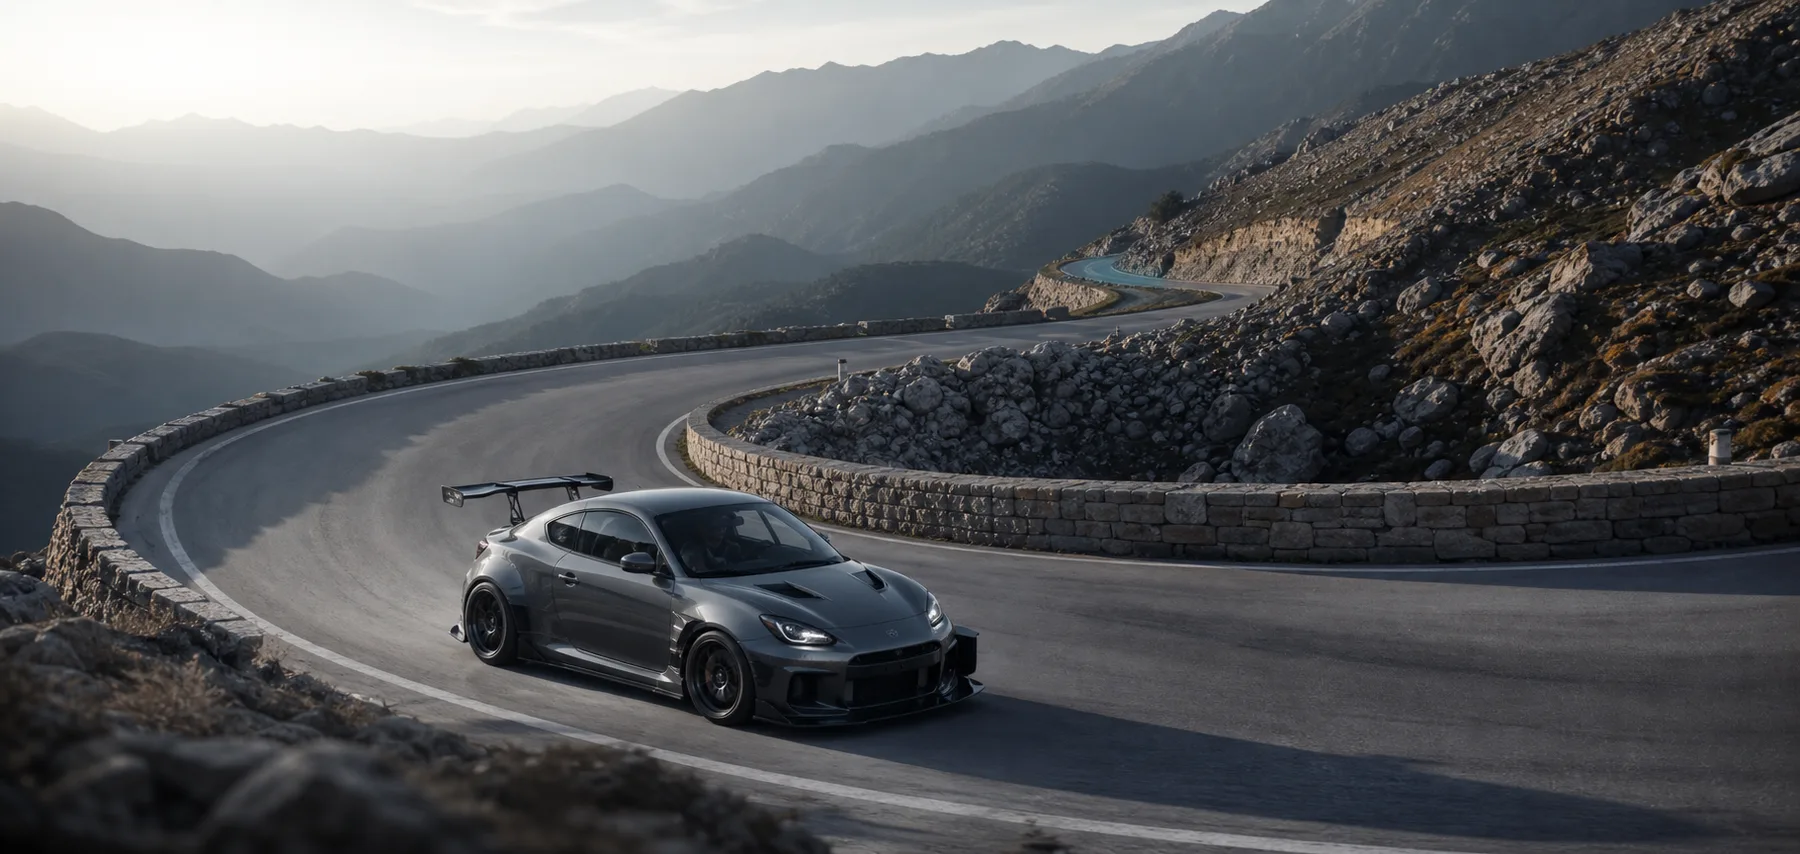
登山赛通常只有一条连续路线,弯角密集、海拔和光线不断变化。一次完整通过很难像场地赛那样按圈拆分,却同样需要快速找到关键路段。
没有圈速列表,也可以从关键数据进入。
最高时速可快速定位高速路段,最大 G 值帮助找到重制动、压缩或连续弯中的载荷峰值。两者都与 GPS 路线和全景影像保持同步。
点击指标后,播放进度回到具体道路位置,并保留进入与离开的过程。用户可以继续根据路标、弯型和驾驶动作细化裁剪。
记录整条爬升
路线、影像、速度和 G 值从起点持续到终点。
选择数据入口
用最高时速或最大 G 值进入关键道路位置。
理解路线变化
结合弯型、坡度、光线和驾驶动作回看前后过程。
整理片段
为复盘、沟通或输出准备可调整片段。
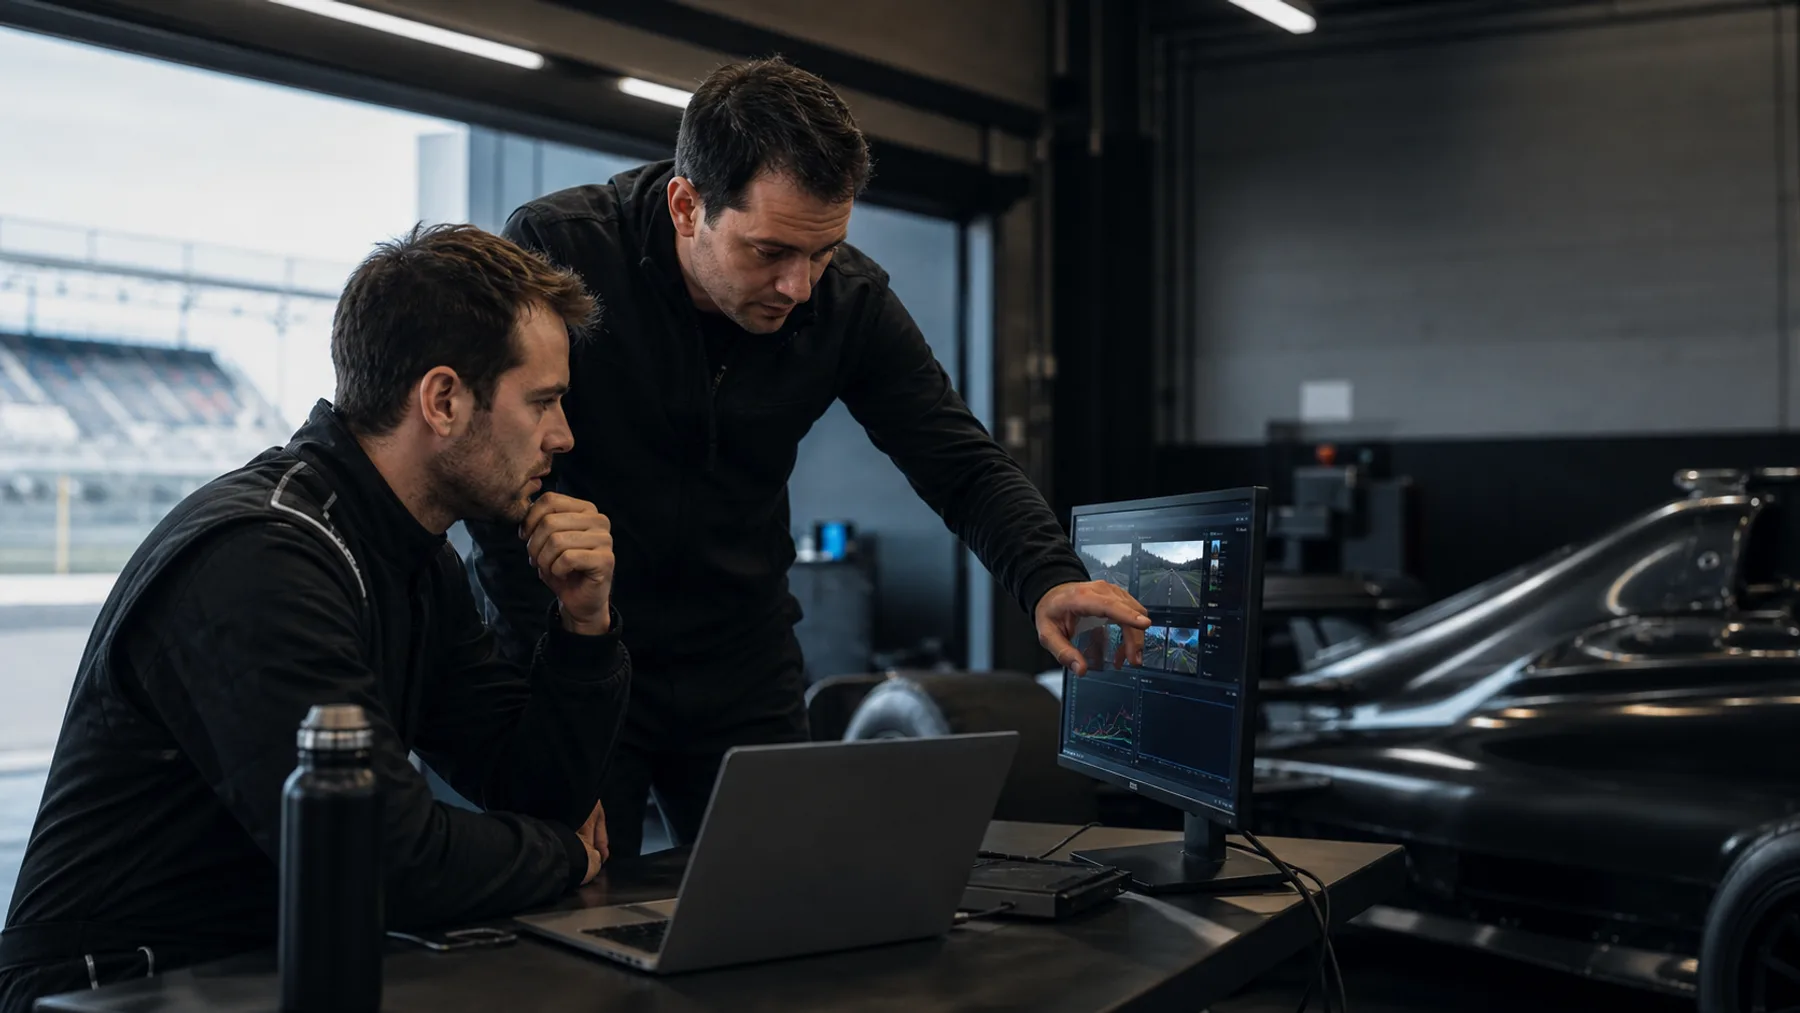
一条路线,也能建立清晰的复盘顺序。
登山赛不必强行套用场地圈速逻辑。沿路线查看速度和载荷变化,可以把连续爬升拆成若干有意义的驾驶问题:高速稳定性、制动点、发卡弯衔接和出弯加速。
全景画面保留山路视野、驾驶动作和车辆周边环境,尤其适合光线与弯向快速变化的道路。
为下一次通过留下可比较的基准。
即使不同次通过的环境并不完全相同,统一的路线、数据和视频结构仍能帮助车手建立可比较的参考。后续素材可以按路段、指标或手动标记持续积累。